
Motores frameless para robótica: cuando cada gramo y cada Nm cuentan
La nueva generación de robots móviles plantea un reto muy concreto: conseguir más par, eficiencia y dinamismo reduciendo al mismo tiempo peso y volumen.
Robots humanoides, cuadrúpedos, exoesqueletos y plataformas autónomas pueden incorporar decenas de accionamientos. Cada uno debe acelerar, frenar y soportar elevados picos de par, muchas veces utilizando únicamente la energía almacenada en una batería.
La plataforma maxon EC frameless DT ha sido desarrollada para estas aplicaciones, combinando elevada densidad de par, eficiencia, gestión térmica y una arquitectura diseñada para facilitar su integración en sistemas robóticos.
¿Qué es un motor frameless?
Un motor frameless, o motor sin carcasa, suministra esencialmente rotor y estator para integrarlos directamente en la estructura mecánica de la aplicación.
A diferencia de un motor convencional autoportante, esta arquitectura permite utilizar la propia estructura del robot como parte del accionamiento, dando al diseñador mayor libertad para optimizar dimensiones, masa y arquitectura mecánica.
Esto resulta especialmente interesante en articulaciones robóticas, donde motor brushless, reductor, encoder, rodamientos y electrónica de control pueden formar un conjunto altamente integrado.
Sin embargo, el rendimiento final depende también de cómo se integre el motor. Factores como concentricidad, tolerancias, transmisión del par, refrigeración o integración del encoder afectan al rendimiento, la fiabilidad y el coste total del sistema.
EC frameless DT: una plataforma diseñada para robótica
La familia EC frameless DT de maxon comprende ocho tamaños de motor, desde DT38S hasta DT85L. Su diseño prioriza dos parámetros esenciales en robótica: densidad de par y eficiencia.
Alta densidad de par
Cuando una articulación debe ejecutar movimientos rápidos o soportar cargas elevadas, el par disponible respecto a la masa del accionamiento es fundamental.
El diseño magnético de los EC frameless DT permite alcanzar elevados niveles de par en una arquitectura compacta. La gama ofrece un par de saturación de aproximadamente 0,51 Nm a 9,8 Nm, dependiendo del tamaño.
Además, la masa de rotor y estator parte de solo 71 g en el DT38S, mientras que el DT85L alcanza un par de saturación de 9,8 Nm con una masa de rotor y estator de 774 g, sin incluir la brida de montaje.
Estos valores son especialmente relevantes en cadenas cinemáticas donde cada actuador añade peso al conjunto.
Eficiencia para robots alimentados por batería
Un humanoide, cuadrúpedo o exoesqueleto trabaja continuamente con aceleraciones, frenadas y cambios de carga, lo que exige transferir energía repetidamente entre los sistemas eléctrico y mecánico.
Los EC frameless DT utilizan una tecnología de bobinado concebida para conseguir elevados factores de llenado de cobre, junto con una baja constante de tiempo mecánica del rotor y una elevada eficiencia de conversión.
Una mayor eficiencia contribuye a reducir pérdidas y generación de calor, dos variables directamente relacionadas con la autonomía y el dimensionamiento térmico del robot.
La gestión térmica también determina el rendimiento

Comparar motores únicamente por su par máximo puede llevar a conclusiones equivocadas. En una aplicación real, la capacidad de disipar calor condiciona cuánto rendimiento puede mantenerse y durante cuánto tiempo.
Los EC frameless DT emplean un encapsulado de alta temperatura que permite operar el estator a una temperatura de bobinado de hasta 155 °C. Además, incorporan un sensor directamente en el bobinado que permite monitorizar la temperatura y aprovechar el motor brushless de forma segura hasta sus límites térmicos.
El encapsulado y el bobinado están especificados para operar entre -40 °C y +155 °C.
En consecuencia, motor, mecánica y refrigeración deben entenderse como partes de un mismo sistema.
Integrar el motor para mejorar la evacuación del calor
La integración del estator dentro de la estructura permite crear un camino térmico eficiente entre el bobinado y el housing de la aplicación.
maxon ofrece distintas posibilidades de integración para los EC frameless DT: brida de acero inoxidable, brida de aluminio, sleeve o soluciones sin brida. El estator puede incluso encapsularse directamente en componentes del cliente cuando se requiere minimizar la resistencia térmica y facilitar la escalabilidad de producción.
El frameless deja así de entenderse como un motor independiente para convertirse en un componente del sistema mecatrónico completo.
La integración mecánica puede cambiar el coste real
Un motor frameless aporta libertad de diseño, pero también nuevos requisitos de integración.
Una concentricidad inadecuada entre rotor y estator puede incrementar el cogging y las pérdidas. Las cadenas de tolerancias también pueden afectar a la integración del encoder y al comportamiento térmico del sistema.
Por ello, la brida de los EC frameless DT establece una referencia mecánica precisa y robusta entre el estator y los componentes del cliente, ayudando a controlar tolerancias, mantener la geometría del estator y simplificar el montaje en producción.
Esto afecta directamente al coste total de integración. El mejor motor no es necesariamente el que ofrece la cifra más alta sobre el papel, sino el que alcanza las prestaciones requeridas mediante un proceso robusto, repetible y escalable.
Encoder y control: precisión desde el diseño

La plataforma EC frameless DT puede combinarse con el encoder magnético TSX MAG, desarrollado específicamente para esta familia.
La elevada precisión de conmutación permite que un controlador con FOC (Field Oriented Control) opere en los puntos de trabajo previstos, contribuyendo a minimizar pérdidas o maximizar el par disponible.
Menos cogging, vibraciones y ruido
El diseño magnético y el entrehierro de los EC frameless DT buscan equilibrar rendimiento y facilidad de integración.
Según el libro blanco de maxon, esta arquitectura combina bajo cogging con entrehierros suficientemente amplios para facilitar las tolerancias de montaje y concentricidad, evitando además fuerzas excesivas durante el ensamblaje.
El bajo cogging favorece:
- movimientos más suaves
- mejor comportamiento a bajas velocidades
- menores vibraciones y ruido
- mayor facilidad de control
Son características especialmente relevantes en robótica de precisión y plataformas con múltiples accionamientos trabajando simultáneamente.
¿Dónde utilizar motores frameless?

Los motores brushless EC frameless DT están orientados principalmente a sistemas robóticos ligeros de altas prestaciones, donde peso, densidad de par, eficiencia y dinamismo son factores determinantes.
Robots humanoides
Necesitan múltiples articulaciones compactas capaces de combinar par, dinamismo y bajo peso. Reducir la masa de cada actuador beneficia a toda la cadena cinemática.
Robots cuadrúpedos
La locomoción genera cargas altamente dinámicas y cíclicas, incluyendo impactos durante la marcha que pueden superar incluso el par máximo nominal del motor.
Exoesqueletos
Al desplazarse junto con el usuario, peso, volumen y eficiencia adquieren especial importancia.
Manipulación industrial y robótica médica
Los motores frameless también resultan adecuados para sistemas de manipulación de alta precisión y aplicaciones de robótica industrial o quirúrgica.
Aplicaciones espaciales
Las posibilidades de personalización permiten utilizar estos sistemas en aplicaciones donde se requieren diseños ligeros y robustos, incluyendo sistemas espaciales.
Del motor frameless a la articulación robótica completa
El potencial de esta tecnología se aprecia especialmente cuando el motor se integra en una articulación completa.
Un ejemplo es el High Efficiency Joint HEJ 90-48-140, donde el EC frameless DT se integra junto con rodamiento de rodillos cruzados, electrónica de control y sellado IP67. Con un peso de 2 kg, el sistema puede proporcionar un par pico de 140 Nm.
Es un buen ejemplo de la evolución de la robótica hacia motores brushless, sensores, reductores, electrónica de control y estructura concebidos como un único sistema mecatrónico.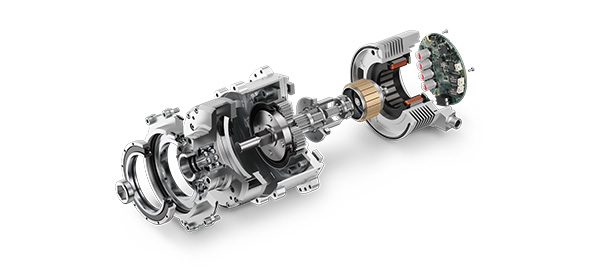
¿Cómo elegir un motor frameless para un robot?
Seleccionar el motor únicamente a partir del par máximo no es suficiente. Conviene analizar:
- Par continuo y par pico durante el ciclo real.
- Velocidad y perfil velocidad-par.
- Masa e inercia del rotor.
- Eficiencia en los puntos de funcionamiento relevantes.
- Ciclo de trabajo y duración de los picos.
- Gestión térmica del conjunto.
- Tolerancias y concentricidad entre rotor y estator.
- Encoder y estrategia de control FOC.
- Integración con rodamientos y reductor.
- Montaje y escalabilidad de producción.
- Condiciones ambientales.
- Coste total de integración.
Soporte especializado desde el diseño hasta la integración
Además de las prestaciones del producto, desarrollar una solución frameless requiere experiencia en dimensionamiento, integración mecánica, gestión térmica, sensórica y control.
Desde maxon motor ibérica ofrecemos soporte técnico y comercial local durante las distintas fases del proyecto, desde la selección y el dimensionamiento inicial hasta la integración y personalización de la solución.
Este acompañamiento local se complementa con la experiencia de la unidad de negocio especializada en Robótica de maxon, enfocada en el desarrollo de accionamientos para algunas de las aplicaciones robóticas más exigentes. Esta combinación de conocimiento global y soporte local permite abordar los proyectos desde una perspectiva de sistema, teniendo en cuenta no solo el motor, sino también su integración en la aplicación.
Conclusión: más que par por peso
La evolución de la robótica exige más autonomía, movimientos rápidos y arquitecturas cada vez más ligeras y compactas. Para conseguirlo es necesario optimizar simultáneamente motor, mecánica, electrónica, control y refrigeración.
La familia de motores brushless maxon EC frameless DT, disponible en ocho tamaños, combina elevada densidad de par, eficiencia, gestión térmica, bajo cogging y diferentes posibilidades de integración.
Su principal ventaja no está únicamente en las prestaciones del motor, sino en la posibilidad de integrarlo como parte de la arquitectura del robot para desarrollar sistemas compactos, eficientes, ligeros y preparados para una producción repetible.
¿Estás desarrollando una articulación, robot móvil, humanoide o sistema de manipulación?
Descubre todos los detalles técnicos y las posibilidades de integración de los EC frameless DT para robótica en nuestro libro blanco.
Descargar el libro blanco sobre EC frameless DT para robótica